



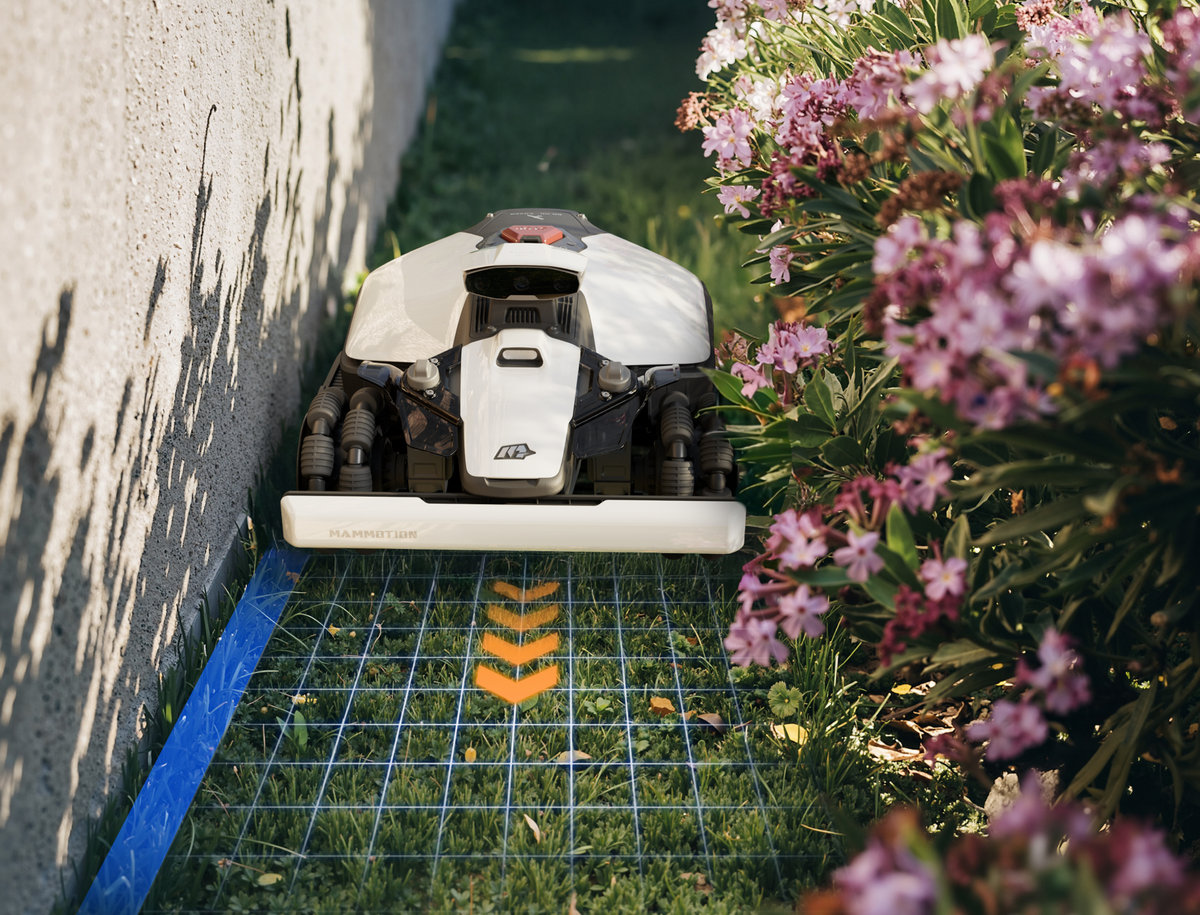
Un robot tondeuse qui refuse de franchir le même passage, jour après jour, coincé entre deux murs ou le long d'une clôture — c'est l'un des problèmes les plus frustrants une fois l'appareil déjà acheté. La cause est presque toujours la même : une question de largeur. Ce guide donne les repères concrets pour l'éviter : la largeur minimale à prévoir, pourquoi un passage étroit pose problème, et quoi faire si le vôtre reste trop juste.
Note méthodologique : sauf mention contraire, les chiffres de ce guide relèvent de l'expérience générale du marché et de comparaisons illustratives, et non d'une norme officielle. Pour un modèle donné, la fiche technique du fabricant reste toujours la référence à privilégier.
À partir de quelle largeur ça coince, et quelle largeur prévoir ?
On distingue généralement trois catégories de largeur selon les modèles :
| Catégorie | Largeur de passage généralement praticable |
|---|---|
| Modèles grand public standards | 60 à 80 cm |
| Modèles compacts ou à châssis étroit | 45 à 60 cm |
| Modèles conçus pour les passages étroits | 35 à 40 cm (souvent pensé pour un portillon de jardin standard) |
Notre LUBA 3 AWD (navigation Tri-Fusion : RTK, LiDAR, vision) se situe dans la catégorie grand public standard, avec un passage d'environ 70 cm. Notre gamme YUKA mini 2, plus compacte, permet de franchir environ 55 cm — avec une nuance selon la version : le modèle 800 repose sur une triple vision associée au NetRTK, tandis que le modèle 1000 combine LiDAR 360° et double vision. À titre de comparaison, chez Gardena, les modèles à câble périphérique nécessitent officiellement 60 cm entre les deux câbles, mais ce chiffre grimpe à 130 cm entre deux murs une fois ajoutée la distance de sécurité nécessaire de chaque côté (35 cm par mur).
Il faut garder à l'esprit que la « largeur minimale » annoncée par un fabricant reste une valeur théorique. En pratique, il faut aussi compter l'espace supplémentaire nécessaire pour les manœuvres de virage, le risque de frottement contre des obstacles en bordure (pots de fleurs, piquets de clôture), et la régularité du sol. Un passage long et rectiligne peut tolérer une largeur légèrement inférieure à la valeur annoncée ; un passage avec un virage exige au contraire une marge nettement plus importante.
Robot sans fil ou robot à câble périphérique : lequel passe le mieux dans un passage étroit ?
Pour franchir un passage étroit, un robot sans fil (comme le LUBA 3 AWD ou le YUKA mini 2) présente un réel avantage face à un modèle à câble enterré — un avantage qui ne tient pas qu'aux chiffres annoncés, mais à une différence de fond entre les deux approches.
Un modèle à câble périphérique reste contraint par son mode d'installation. Le câble doit généralement être enterré ou fixé au sol, ce qui impose de réserver quelques centimètres de chaque côté du passage et réduit d'autant le seuil de franchissement réel — ce n'est pas une limite du châssis, mais un espace occupé par l'installation elle-même. Sur un sol dur (béton, dalles), le câble ne peut pas être enfoui : il reste apparent, fixé en surface, donc davantage exposé au piétinement et au frottement des roues. Dans un passage étroit, où le robot circule pratiquement au ras du câble, ce risque d'usure augmente encore.
Un modèle sans fil s'affranchit de cette contrainte d'installation, et la précision de positionnement mérite d'être bien comprise. Le positionnement RTK ou par vision comporte lui-même une marge d'erreur de quelques centimètres ; pour éviter tout contact avec un mur, les fabricants prévoient une marge de sécurité à l'intérieur de la limite détectée. L'ampleur de cette marge dépend directement de la fiabilité de la technologie de navigation employée — c'est précisément ce qui fait tout l'intérêt d'une approche multi-capteurs.
Le comportement varie ainsi selon la technologie :
- Vision seule (ex. certains modèles « installation zéro ») : la plus simple à installer, sans dépendance au signal satellite, mais la précision peut être affectée en faible luminosité, à contre-jour, ou face à des limites peu marquées (deux murs unis sans repère) — ce qui demande en général une marge de sécurité un peu plus large.
- RTK + LiDAR, ou Tri-Fusion (RTK + LiDAR + vision) (comme sur le LUBA 3 AWD) : plusieurs capteurs se recoupent, ce qui permet une précision de l'ordre du centimètre (environ ±1 cm pour la version Tri-Fusion). Dans un passage étroit, ce recoupement permet au robot de longer la limite avec plus d'assurance, la marge de sécurité pouvant être réduite pour une largeur praticable plus proche de la limite physique du châssis — c'est d'ailleurs l'une des raisons qui nous ont conduits à choisir la navigation Tri-Fusion pour la gamme LUBA.
- RTK seul : précis dans l'absolu, mais dans un passage très encaissé (deux murs hauts et rapprochés), le signal satellite peut être fortement obstrué et le positionnement peut dériver — ce cas est développé dans la section suivante.
Au final, l'avantage d'un modèle sans fil ne tient pas seulement à l'absence de câble à installer et à entretenir : il tient aussi à sa capacité, grâce à la fusion de plusieurs capteurs, à se rapprocher toujours davantage de la limite physique du châssis. C'est précisément ce qui rend un modèle à navigation Tri-Fusion comme le LUBA 3 AWD particulièrement à l'aise dans les passages étroits.
Au-delà de la largeur, un problème de signal : l'effet « canyon urbain »
Un passage étroit ne pose pas seulement un problème de dimension physique : c'est aussi l'un des scénarios où le signal satellite peut se dégrader.
Ce phénomène est connu en géomatique sous le nom d'« effet canyon urbain » (urban canyon effect). Entre des bâtiments élevés et rapprochés, le signal satellite parvient au récepteur soit directement, soit après avoir rebondi sur une surface (mur, façade), créant un signal réfléchi qui arrive avec un léger retard. Ce phénomène de multitrajet (multipath) fausse le calcul de position, le récepteur ne pouvant plus distinguer facilement le signal direct du signal réfléchi. L'effet a été étudié à l'origine entre immeubles de plusieurs étages ; son application à un passage entre deux murets de jardin n'est donc qu'une analogie à petite échelle — mais le principe physique reste le même à toute échelle : dès que deux surfaces réfléchissantes sont suffisamment proches et parallèles, le risque de multitrajet existe.
Face à cette double contrainte — espace physique réduit et signal potentiellement dégradé — l'industrie répond en général par une même logique : combiner plusieurs technologies de perception plutôt que dépendre d'une seule. Chez Mammotion, la navigation Tri-Fusion de la gamme LUBA 3 AWD associe RTK, LiDAR et vision par IA : lorsque le signal satellite se dégrade dans un passage étroit, le LiDAR ou la vision peuvent prendre le relais pour maintenir une localisation fiable, sans interruption du fonctionnement.
Les facteurs clés pour évaluer la capacité de passage
La grande majorité des passages étroits se franchissent en ligne droite (entre deux maisons, ou entre une clôture et un mur) ; les passages avec virage sont relativement rares.
1. Dimensions physiques du châssis. Les écarts sont importants entre les modèles grand public, des plus compacts aux plus imposants (hors débordement des roues). C'est une valeur de référence de base ; les chiffres exacts doivent être vérifiés sur la fiche technique officielle.
2. Marge de largeur nette à prévoir. Comme détaillé plus haut, cette marge dépend directement du mode de navigation : un fil guide permet une trajectoire contrôlée et une marge resserrée ; une navigation libre (satellite ou vision seule) comporte une certaine oscillation de trajectoire et demande un passage plus large ; une navigation multi-capteurs se situe généralement entre les deux. Sur certains modèles, le pare-chocs dépasse en plus légèrement la largeur du corps principal — à vérifier également.
3. État du sol. Un sol irrégulier peut provoquer un léger décalage latéral pendant le déplacement, ce qui augmente la marge nécessaire selon le relief réel. La capacité à franchir marches et dénivelés varie aussi fortement d'un modèle à l'autre, avec un écart net entre entrée de gamme et modèles haut de gamme à transmission intégrale (AWD) — à vérifier impérativement sur la fiche technique officielle.
4. Obstacles de part et d'autre. Mesurez sur toute la longueur du passage et retenez le point le plus étroit, plutôt qu'une largeur moyenne ou une estimation visuelle : même une petite saillie (pot de fleurs, piquet de clôture, regard d'eau) peut suffire à rendre tout le passage impraticable. Une limite souple (arbustes, touffes d'herbe) laisse une marge compressible plus importante ; une limite rigide (mur en pierre, clôture métallique) demande au contraire une marge plus généreuse, pour éviter tout frottement susceptible d'endommager le châssis ou les capteurs.
Si le passage comporte un virage
Les passages avec virage restent peu fréquents, mais lorsque c'est le cas, le mode de direction détermine directement la faisabilité du passage :
| Type de direction | Espace nécessaire dans l'angle |
|---|---|
| Direction différentielle (demi-tour sur place) | Légèrement supérieur à la diagonale du châssis, avec une marge de sécurité supplémentaire |
| Direction par roues avant (manœuvres avant/arrière) | Nettement supérieur à la longueur du châssis ; un virage à angle droit demande encore plus d'espace |
| Roues omnidirectionnelles | Légèrement supérieur à la largeur minimale annoncée |
Si l'entrée du passage forme un angle proche de 90°, même un passage suffisamment large peut nécessiter plusieurs manœuvres d'ajustement à cause de l'angle d'attaque. Il est recommandé d'éviter les entrées à angle droit, au profit d'une transition en biais ou arrondie.
Conclusion
Un passage étroit n'est pas toujours un obstacle insurmontable, mais c'est un point à vérifier avant l'achat. La largeur nécessaire dépend de la technologie de navigation, de l'état du terrain et de la présence éventuelle d'un virage — des facteurs à mesurer sur place plutôt qu'à estimer. Concrètement :
- Mesurez sur place la largeur nette au point le plus étroit du jardin, en excluant les obstacles saillants.
- Vérifiez si la largeur annoncée par le fabricant inclut ou non les éléments externes (pare-chocs, roues).
- Ajustez la marge selon la régularité du sol et la capacité de franchissement du modèle, sans appliquer de formule figée.
- Si le passage comporte un virage, gardez à l'esprit que la plupart des modèles grand public utilisent une direction différentielle, qui exige généralement plus d'espace qu'un passage en ligne droite.
Si le passage reste trop étroit, plusieurs solutions existent : resserrer le tracé de la zone virtuelle au plus près des obstacles dans l'application (quitte à réduire légèrement la marge de sécurité habituelle si le passage le permet), ajouter une butée physique à l'entrée du passage pour aider le robot à se repérer, diviser le jardin en deux zones reliées par un autre point de circulation, ou tout simplement accepter de tondre cette petite portion manuellement.
FAQ
Quelle est la largeur minimale absolue pour un robot tondeuse ?›
Il n'existe pas de chiffre universel : cela dépend entièrement du modèle et de sa technologie de navigation.
Un passage étroit peut-il vraiment couper le signal GPS ?›
Rarement totalement, mais le signal peut se dégrader. Entre deux murs hauts et rapprochés, le multitrajet peut réduire temporairement la précision de positionnement, en particulier pour les modèles reposant uniquement sur le signal satellite.
Faut-il prévoir une marge différente pour un sol en pente dans un passage étroit ?›
Oui : une pente latérale accentue le risque de dérive de trajectoire, en plus du décalage déjà causé par un sol irrégulier. Dans un passage déjà juste, il est préférable de retenir la marge la plus prudente parmi celles recommandées pour l'état du sol et pour la technologie de navigation du modèle.
Cet article vous a plu ? Ajoutez-nous comme source préférée pour nous trouver plus facilement sur Google.

Laisser un commentaire
Ce site est protégé par hCaptcha, et la Politique de confidentialité et les Conditions de service de hCaptcha s’appliquent.