


FAQ
1. Quelles sont les différences clés entre la série LUBA AWD et la série YUKA ?
1. Quelles sont les différences clés entre la série LUBA AWD et la série YUKA ?
La principale différence tient à la transmission et au type de terrain visé.
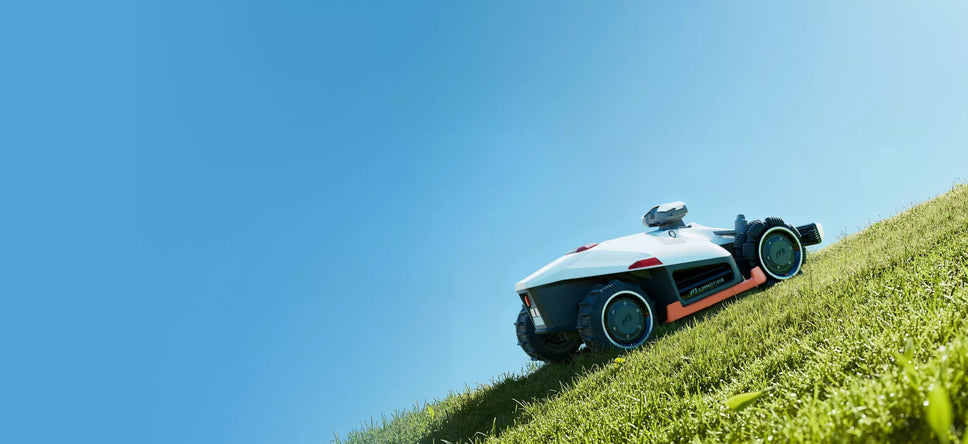
La série LUBA AWD utilise une transmission intégrale pour une adhérence maximale sur pentes raides, sols irréguliers et terrains complexes. Certains modèles LUBA mini AWD disposent d’un disque coupe-bordures qui réduit les finitions manuelles. C’est le choix idéal pour les terrains en pente et les grands jardins.
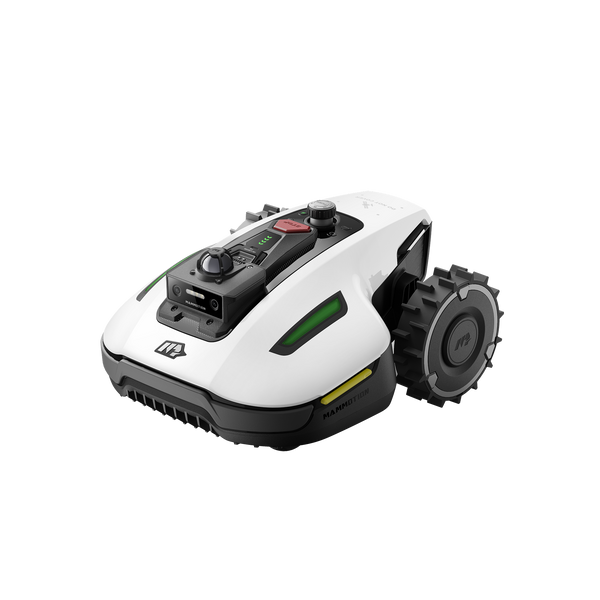
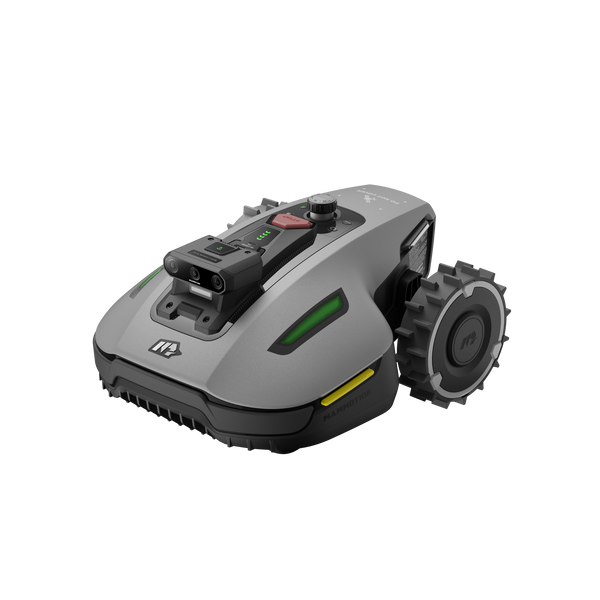
La série YUKA, à propulsion arrière, convient parfaitement aux pelouses planes et régulières. Elle offre une tonte intelligente sans fil périphérique, idéale pour les petits et moyens jardins.
2. Les robots tondeuses Mammotion nécessitent-elles un fil périmétrique ?
2. Les robots tondeuses Mammotion nécessitent-elles un fil périmétrique ?
Non. Tous les robots tondeuses Mammotion fonctionnent sans fil périphérique. Vous définissez limites virtuelles, zones multiples et zones interdites dans l’application Mammotion, sans creuser le jardin.
3. Comment le signal est-il maintenu sous les arbres ou près des murs ?
3. Comment le signal est-il maintenu sous les arbres ou près des murs ?
Les robots tondeuses Mammotion combinent RTK, LiDAR et caméras IA. Si le RTK est temporairement affaibli par un feuillage dense ou de hauts murs, la navigation visuelle et le LiDAR prennent le relais pour une tonte précise, sans arrêt ni perte de position.
4. Quelle série choisir pour les pentes raides ou un terrain irrégulier ?
4. Quelle série choisir pour les pentes raides ou un terrain irrégulier ?
Pour les pentes fortes ou un terrain complexe, choisissez un modèle à transmission intégrale (AWD), comme la série LUBA AWD.
5. Un seul robot peut-il gérer plusieurs zones de pelouse séparées ?
5. Un seul robot peut-il gérer plusieurs zones de pelouse séparées ?
Oui. Dans l’application Mammotion, vous cartographiez plusieurs surfaces indépendantes (devant et derrière la maison, par exemple) et créez des chemins virtuels sur allées ou passages pour que le robot circule d’une zone à l’autre.