



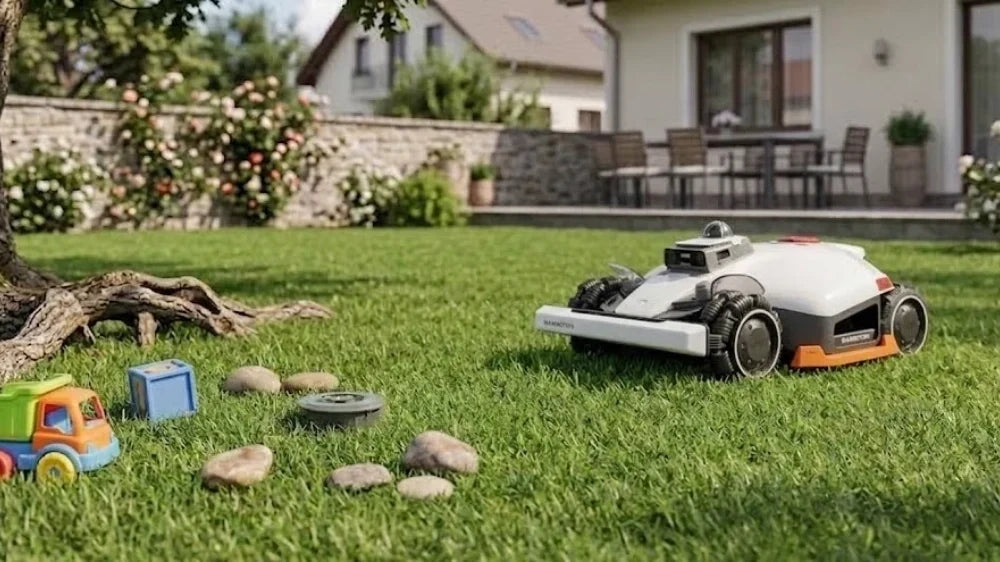
Un robot tondeuse ne voit pas votre pelouse comme vous la voyez — et ce n'est pas seulement une question de résolution de caméra ou de précision d'algorithme. Un objet dissimulé sous l'herbe haute, ou enfoui sous la surface, se trouve tout simplement hors de portée de n'importe quel capteur, aussi performant soit-il. Ce n'est pas un manque d'intelligence de l'algorithme, mais une limite physique. Ce guide explique ce qu'il faut vérifier dans votre jardin avant l'achat, plutôt qu'après.
Pourquoi vérifier avant vaut mieux que réparer après
Une pelouse a l'air plate et nette, mais pour un robot tondeuse, elle peut être semée d'embûches — pierres, racines, têtes d'arrosage. Une mauvaise vérification a un coût, à plusieurs niveaux :
| Type de coût | Conséquences concrètes |
|---|---|
| Coût de réparation | Usure des pièces, frais de remplacement |
| Coût d'usage au quotidien | Interruptions de tonte, blocages nécessitant une intervention manuelle, baisse d'efficacité générale |
| Coût patrimonial et sécuritaire | Pelouse abîmée, projections dangereuses pour les personnes ou les biens à proximité |
La comparaison avec la tonte manuelle est utile ici. En poussant une tondeuse, l'œil humain change d'angle, se fie à l'expérience, connaît son jardin par cœur — une forme de compensation instinctive. Le robot tondeuse, lui, ne dispose pas de cette faculté : il dépend d'un chemin de détection en ligne droite — la lumière pour une caméra, les ondes sonores ou infrarouges pour le LiDAR et les ultrasons — et dès que l'herbe elle-même, ou le sol, s'interpose, ce chemin est purement et simplement coupé.
Trois catégories d'obstacles — l'aide de la technologie dépend de laquelle il s'agit
Sur une même pelouse, la capacité du robot à bien gérer un obstacle dépend surtout de sa catégorie, bien plus que de la génération technologique du modèle.
Les obstacles bien visibles.
Mobilier de jardin, tronc d'arbre, animal qui passe, jouet ou pierre posés en surface — ces obstacles sont grands, exposés, nettement contrastés par rapport à l'herbe. Les solutions actuelles combinant vision et radar les identifient généralement de façon fiable.
Les obstacles mal perçus.
Une pierre à moitié enfouie dans les herbes hautes qui ne dépasse que d'un coin, un objet au sol peu contrasté à contre-jour ou à l'ombre, un petit élément que l'algorithme risque de confondre avec du bruit visuel — la caméra les « voit » bien, au sens propre, mais ne les identifie pas toujours correctement. C'est précisément sur ce point que les progrès récents de la vision par IA se concentrent : changer l'angle de montage, ajouter des caméras, affiner le traitement algorithmique des scènes à faible contraste — autant de leviers qui, en théorie, améliorent le taux de reconnaissance. Mais même en combinant ces avancées, une fiabilité totale n'est pas encore atteinte : le résultat peut varier selon le degré d'occultation ou les conditions de lumière, ce qui distingue nettement cette catégorie de la première.
Les obstacles invisibles.
Une tête d'arrosage entièrement enterrée, un fragment de pierre écrasé sous terre, une racine recouverte d'une couche d'herbe épaisse au point d'en effacer tout contour — la difficulté ici n'est pas « vu mais mal identifié », mais bien l'absence de tout signal exploitable pour le capteur. Une caméra dépend de la réflexion de la lumière, le LiDAR et les ultrasons dépendent du retour d'une onde émise : dès qu'un objet est en grande partie masqué ou enfoui sous la surface, ce chemin ne fonctionne tout simplement plus, indépendamment du prix de la caméra ou du niveau de l'algorithme. À l'heure actuelle, ce type de problème ne dispose pas encore, à l'échelle du secteur, d'une solution technique satisfaisante.
Cette distinction compte : la première catégorie ne pose quasiment plus de problème, les solutions actuelles la gèrent déjà bien ; la deuxième est précisément là où portent les efforts technologiques récents — plus le modèle est récent et le système de capteurs performant, meilleur est généralement le taux de reconnaissance, sans pour autant garantir une fiabilité absolue ; la troisième, en revanche, reste peu affectée par le modèle choisi et nécessite une autre approche.
Guide d'auto-vérification du jardin avant l'achat
Puisque même le meilleur capteur reste impuissant face à la troisième catégorie, le repérage manuel mérite d'être fait sérieusement, et non de façon superficielle.
Étape 1 | Mesurer et repérer.
Parcourez la pelouse à pied et repérez chaque endroit qui dépasse légèrement du niveau du sol, ou qui pourrait dissimuler quelque chose : une racine qui affleure, une pierre qui pointe, une tête d'arrosage qui ressort de quelques millimètres, une zone où l'herbe pousse anormalement dru. Le seuil de franchissement varie fortement d'un modèle à l'autre ; un principe simple : toute saillie proche ou supérieure à la capacité de franchissement annoncée sur la fiche technique du modèle envisagé mérite d'être marquée et vérifiée de près. Mais la hauteur seule ne suffit pas : même sous ce seuil, un bord tranchant ou un matériau dur (gravier, tête d'arrosage) mérite tout autant d'être signalé — la capacité de franchissement est conçue pour des reliefs doux et sans arête, pas pour ce type d'objet dur et coupant. Être sous le seuil ne veut pas dire qu'on peut rouler dessus sans risque.
Étape 2 | Classer les obstacles.
Distinguez les obstacles « amovibles » (graviers épars, objets déplaçables) des obstacles « fixes » (racines profondément ancrées, système d'arrosage enterré). Parmi les obstacles fixes, identifiez en particulier ceux qui relèvent de la troisième catégorie — enterrés, ou totalement recouverts par la végétation — car aucune détection en temps réel du robot ne pourra compenser leur absence de repérage préalable.
Étape 3 | Planifier la stratégie.
Les obstacles amovibles se retirent tout simplement avant la première tonte. Les obstacles fixes de la première catégorie peuvent généralement être confiés en toute confiance à la détection en temps réel du robot ; ceux de la deuxième et de la troisième catégorie, dès lors qu'ils ont été repérés lors de l'auto-vérification, gagnent à être délimités directement par une zone interdite dans l'application — pour la troisième catégorie parce que la détection embarquée ne peut tout simplement pas les percevoir, pour la deuxième parce que la fiabilité de détection reste incertaine : puisque leur position est déjà connue, une zone interdite reste plus fiable que d'espérer une reconnaissance sur le terrain.
Une check-list pratique permet de structurer ce repérage :
| Élément à vérifier | Fait |
|---|---|
| Vérification de la planéité générale de la pelouse | ☐ |
| Plan de répartition des têtes d'arrosage (y compris les parties enterrées) | ☐ |
| Évaluation du degré de racines apparentes ou affleurantes | ☐ |
| Repérage des zones de graviers ou de pierres (y compris sous l'herbe dense, et les graviers à bords tranchants sous le seuil de franchissement) | ☐ |
Comment la détection embarquée a évolué au fil des années
La détection d'obstacles progresse globalement depuis plusieurs générations : les premières technologies ont surtout résolu, pour la première catégorie d'obstacles, le passage de « non détecté » à « détecté avec fiabilité ». La génération la plus récente, combinant vision IA et fusion multi-capteurs, s'attaque véritablement à l'amélioration de la fiabilité pour la deuxième catégorie (« mal perçus »).
L'ère du fil périmétrique et ses limites.
Les modèles filaires classiques nécessitaient d'enterrer manuellement des câbles îlots autour de chaque obstacle fixe à signaler — une opération chronophage et peu flexible. Face à un objet bas non signalé par un fil, ils dépendaient souvent uniquement du contact physique avec un pare-chocs.
L'ère sans fil et ses évolutions.
Avec l'abandon progressif du câble périphérique, la détection a connu plusieurs générations :
- Collision mécanique : le robot réagit seulement après un contact direct — acceptable pour la première catégorie, largement inefficace pour la deuxième et la troisième.
- Ultrasons, radar ou vision seule : ces capteurs fonctionnent en émettant un signal et en captant son retour, selon un chemin en ligne droite — la lumière pour une caméra, les ondes sonores ou infrarouges pour les ultrasons et le LiDAR. Fiables pour la première catégorie, leur fiabilité diminue face à la deuxième (faible contraste, occultation partielle), tandis que la troisième reste hors de portée.
- Vision IA et fusion multi-capteurs : une caméra identifie la forme de l'objet, un capteur de distance évalue à quelle distance il se trouve, et le RTK le situe sur la carte. Cette combinaison améliore nettement la fiabilité de détection pour la deuxième catégorie.
Les premières générations ont résolu le problème du « non détecté du tout », rendant la première catégorie globalement fiable ; la génération la plus récente s'attaque au problème du « vu mais mal identifié », améliorant progressivement le taux de reconnaissance de la deuxième catégorie. Quant à la troisième catégorie, réellement enfouie ou masquée, la réponse dépend de l'approche propre à chaque modèle.
Face à des obstacles complexes, comment réagit un robot tondeuse Mammotion ?
L'approche de Mammotion peut se comprendre en trois niveaux : le positionnement fusionné et la reconnaissance intelligente s'occupent au quotidien de repérer et d'éviter les obstacles visibles ; la capacité de franchissement sert de filet de sécurité pour les saillies basses et arrondies non détectées ; les zones interdites permettent d'écarter durablement les obstacles fixes repérés à l'avance, mais difficiles à détecter de façon fiable au quotidien.
Positionnement Tri-Fusion (RTK + LiDAR + vision).
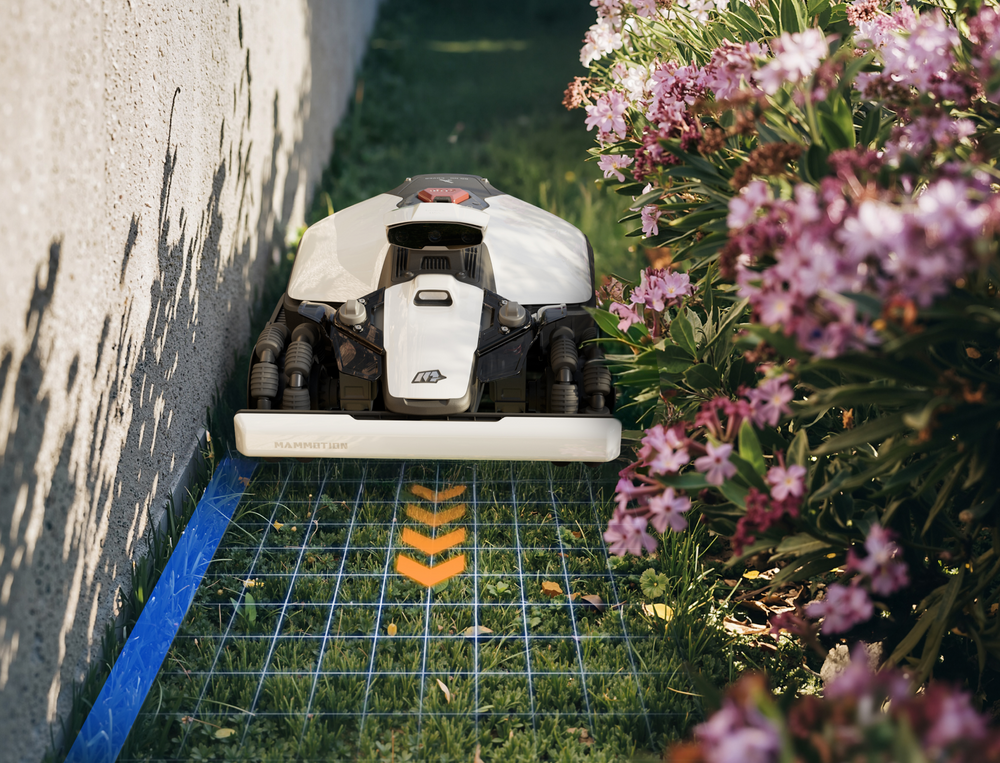
Sur la gamme LUBA 3 et LUBA 4 AWD, cette approche combine trois sources d'information : le LiDAR pour la navigation principale, le RTK pour affiner la précision de position, et la vision par IA pour l'identification et l'évitement des objets. En les faisant travailler ensemble plutôt que séparément, le robot dispose toujours d'au moins deux méthodes de repérage actives à un instant donné : si l'une des trois technologies rencontre une limite ponctuelle — un signal satellite affaibli sous un arbre, par exemple — les deux autres continuent d'assurer une navigation fiable, sans interruption de la tonte.
Reconnaissance intelligente d'objets.
Les modèles récents de Mammotion associent une vision par IA à double caméra, voire à quatre caméras selon les modèles, avec un LiDAR. L'ensemble permet de reconnaître plus de 300 types d'objets, parmi lesquels des animaux, des jouets, et des éléments d'aménagement paysager. Le robot ne se contente donc pas de repérer qu'un objet se trouve sur son chemin : il identifie sa nature, ce qui lui permet d'adapter sa réaction.
La capacité de franchissement : un mécanisme de tolérance, pas un outil de détection.
Sur la série LUBA 3 AWD, la capacité de franchissement vertical permet de franchir des obstacles allant jusqu'à 50 mm de haut. C'est une chose différente de l'évitement : l'évitement consiste à « voir et contourner », le franchissement à « rouler dessus sans dommage même sans l'avoir vu ». Cela suppose un obstacle bas et arrondi — une légère bosse, une racine peu marquée. Face à un gravier à arête vive, même sous les 50 mm, un risque d'ébréchure de lame ou de rayure du châssis subsiste : la capacité de franchissement ne protège pas contre ce cas de figure, ce qui explique pourquoi la check-list précédente insiste sur le repérage des graviers à bords tranchants.
Les zones interdites pour ce que la détection embarquée ne couvre pas, ou ne doit pas approcher.
Une zone interdite est une zone que le robot doit entièrement éviter — elle protège à la fois le robot lui-même et les zones sensibles ou à risque : à l'intérieur, aucune tonte n'a lieu, et le fonctionnement ne dépend d'aucune détection en temps réel une fois la zone définie. Au-delà des obstacles fixes de deuxième et troisième catégorie déjà évoqués (têtes d'arrosage enterrées, zones de graviers recouvertes d'herbe dense), les scénarios d'usage courants incluent également :
- les massifs bas, en particulier ceux de moins de 20 cm de hauteur
- les abords de plans d'eau, comme un bassin ou une piscine sans limite physique clairement définie
- les objets transparents, comme une moustiquaire ou une porte vitrée — un angle mort particulier pour les caméras et le LiDAR, la lumière ou le faisceau laser ayant tendance à les traverser ou à se diffuser, ce qui rend leur reconnaissance en tant qu'« obstacle » difficile à stabiliser
- les obstacles fins et bas de type linéaire, comme un fil à linge, une corde de tente ou un tuyau d'arrosage
- une niche ou un abri pour animaux
- les plantes de grande valeur ou fragiles, y compris les cultures et les plantes ornementales
On voit donc que les zones interdites ne couvrent pas seulement les obstacles fixes « indétectables » : elles englobent aussi des zones parfois parfaitement visibles, mais que l'on préfère tenir à distance pour des raisons de sécurité ou de valeur (plantes précieuses, abords de plan d'eau), ainsi que les objets transparents, qui constituent un angle mort particulier de la détection. Par ailleurs, un système de sécurité à trois couches reste actif en permanence, incluant un capteur d'inclinaison et de levage qui arrête immédiatement la lame si le robot est soulevé ou basculé de façon anormale.
FAQ
Les habitudes d'entretien de la pelouse influencent-elles l'apparition de ces obstacles cachés ?›
Dans une certaine mesure, oui. Un arrosage fréquent au même endroit peut, avec le temps, faire ressortir une tête d'arrosage du sol ; un sol qui se tasse ou s'érode peut également exposer une racine ou une pierre auparavant enterrée — à l'inverse, une pelouse qui pousse dru peut faire passer un objet initialement visible dans la première ou la deuxième catégorie vers la troisième. Une vérification périodique reste utile, pas seulement au moment de l'achat.
Est-il recommandé de vérifier le jardin avant chaque tonte, par sécurité ?›
Pas systématiquement pour un usage courant : les obstacles de première catégorie sont généralement bien gérés par la détection embarquée ; ceux de deuxième et troisième catégorie, une fois repérés lors de l'auto-vérification, gagnent à être directement délimités en zone interdite, sans plus compter sur une reconnaissance en temps réel. Un contrôle ciblé reste en revanche recommandé après un événement susceptible d'avoir modifié le terrain — fortes pluies, tassement du sol, pousse saisonnière particulièrement dense, ou travaux de jardinage récents — pour vérifier si de nouveaux obstacles de deuxième ou troisième catégorie sont apparus. Pour les obstacles réellement amovibles (un jouet oublié, une branche tombée), les retirer avant de lancer la tonte reste une précaution simple et sans inconvénient.
Que se passe-t-il dans le pire des cas, si un obstacle n'est ni retiré ni détecté ?›
Les conséquences possibles vont d'une usure prématurée de la lame à un blocage nécessitant une intervention manuelle, selon la nature et la taille de l'obstacle. Les obstacles de deuxième et troisième catégorie présentent un risque plus élevé précisément parce qu'on ne peut pas compter entièrement sur la détection embarquée : la fiabilité de la deuxième catégorie s'améliore avec chaque génération de modèle, mais reste sujette à un certain taux d'erreur ; la troisième reste, elle, en dehors de toute portée de détection. C'est pourquoi l'auto-vérification du jardin, le retrait des obstacles amovibles et la mise en place manuelle de zones interdites ne sont pas, pour ces deux catégories, une option facultative, mais une étape nécessaire.
Conclusion
Un robot tondeuse ne peut pas identifier tous les obstacles qu'il rencontre. Au moment de choisir un modèle, la fusion multi-capteurs et la reconnaissance intelligente restent des critères pertinents pour évaluer sa capacité de détection au quotidien. Mais quel que soit le modèle retenu, consacrer une demi-heure à parcourir son propre jardin après l'achat, et délimiter en zone interdite les obstacles repérés — y compris ceux qui sont bas mais tranchants — reste l'étape qui rend l'ensemble du système véritablement fiable.
Cet article vous a plu ? Ajoutez-nous comme source préférée pour nous trouver plus facilement sur Google.

Laisser un commentaire
Ce site est protégé par hCaptcha, et la Politique de confidentialité et les Conditions de service de hCaptcha s’appliquent.